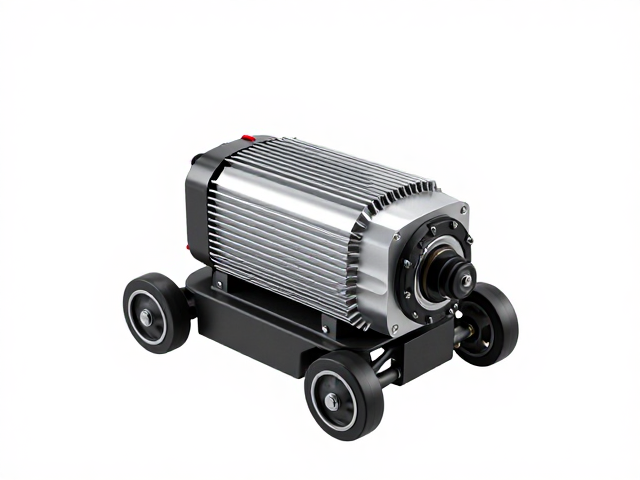
电动机器人马达性能衰减的识别与更换逻辑
电动机器人在长期高频运转过程中,无刷直流马达(BLDC)或直流有刷马达容易出现碳刷磨损、轴承异响或霍尔传感器信号漂移等现象,这些物理损耗会直接导致转速不稳、扭矩输出波动,进而引发整机运行抖动或定位偏差。当设备出现空载电流异常升高或负载下转速无法维持设定值时,通常意味着马达内部线圈绝缘老化或机械结构磨损,此时需要拆解检查定子与转子状态,确认是否存在退磁或短路迹象。更换马达并非简单的拆卸重装,核心在于匹配原始设备的电气参数,特别是额定电压、额定转速、堵转电流以及轴径尺寸,任何一项参数偏差都可能导致驱动模块过载或机械传动失效。
在替换过程中,需严格核对马达铭牌上的技术参数,例如常见的24V 500W无刷马达,其相线电阻值通常应在毫欧级别,若测量值偏差过大则不可复用。安装时需确保新马达的接线顺序与原始相位一致,无刷马达若相位接反会导致电机只震动不转动或反转,进而损坏驱动电路。同时,散热结构的重现至关重要,许多机器人马达依赖机壳散热,若固定孔位间距或散热鳍片形状与原机不符,长时间高负载运行会引起过热保护或永久损坏。建议在更换后进行空载通电测试,观察电流波形是否平滑,再逐步加载至额定负载,验证温升情况是否在正常范围内。
稳压模块故障分析与电源链路优化
电源管理模块负责将输入电压转换为机器人控制系统、传感器及执行器所需的稳定直流电压,常见的稳压方案包括线性稳压器(LDO)和开关型DC-DC转换器。当机器人出现重启、传感器数据乱码或电机 erratic 行为时,往往源于稳压模块输出纹波过大或负载瞬态响应不足。线性稳压模块效率较低且发热量大,适用于小电流场景;而在大功率机器人中,开关电源模块虽效率高,但若输入电容容量不足或滤波电感饱和,极易在电机启动瞬间产生电压跌落,导致主控板复位。
排查稳压模块问题时,需使用示波器观察输出端的电压纹波,工业级标准通常要求纹波峰峰值控制在几十毫伏以内。若发现纹波超标,应检查输入端电解电容是否干涸失效,以及输出端的陶瓷电容是否满足高频滤波需求。更换模块时,必须确认输入电压范围、最大输出电流以及静态电流指标,例如替换一个输出5V/2A的DC-DC模块,新模块的静态电流应尽可能低,以减少待机功耗。此外,模块的散热片设计需与机身结构兼容,确保热量能有效通过导热垫传导至金属外壳,避免局部高温导致周围塑料件变形或电子元件老化。
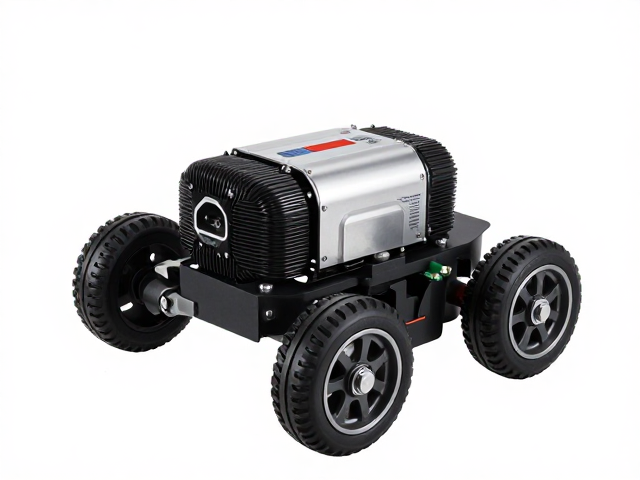
驱动轮与传动组件的机械稳定性重构
滚轮作为机器人移动系统的直接接触部件,其材质、硬度及轴承精度直接影响运行的平稳性与噪音水平。随着使用时间增加,橡胶或聚氨酯材质的滚轮会出现磨损、变硬或偏磨现象,导致抓地力下降和行走轨迹偏移。此外,滚轮轴心的直线度偏差或轴承游隙过大,会在高速旋转时引发共振,这种机械振动会通过底盘传递至内部精密传感器,造成数据误差。更换滚轮时需测量原配滚轮的直径、宽度及轴孔直径,确保新部件能无缝嵌入原有支架结构。
在更换传动组件时,还需同步检查减速箱或同步带张紧力。对于采用行星减速器的驱动轮,若减速箱内部齿轮磨损产生间隙,即使更换新滚轮也无法消除运行抖动。此时需重新校准编码器零点,并检查电机与减速箱的连接法兰同心度。安装新滚轮后,应进行静态平衡测试,手动旋转滚轮观察是否存在晃动,再在低、中、高不同速度下测试直线行走轨迹,记录偏移量以调整底盘平衡或修正软件中的运动补偿参数,从而恢复设备的最佳运行状态。