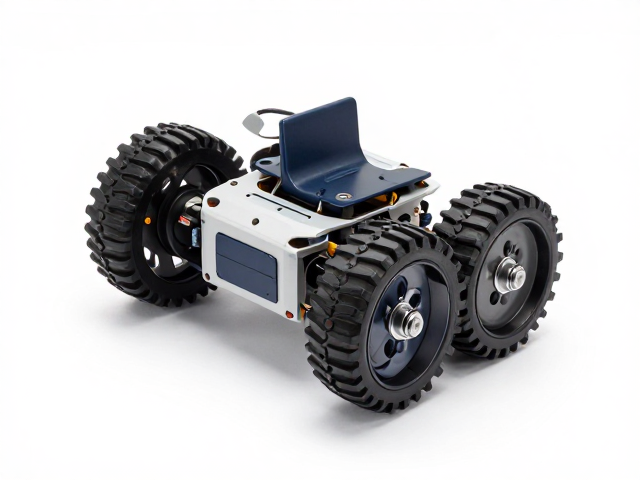
电动机器人滚轮改装与震动反馈模块集成
在DIY机器人制作过程中,为移动底盘增加震动反馈功能可以显著提升交互体验,而将传统直流电机驱动的滚轮升级为带有主动阻尼或特殊纹理的改装件,能改善机器人在不同地形的抓地力。改装的核心在于动力传输系统的适配,通常需要使用微型直流减速电机配合高摩擦力的硅胶滚轮或3D打印定制履带。电机选型需参考电压参数,常见的5V至12V直流电机在配合L298N或TB6612FNG驱动模块时,能提供稳定的转速控制。滚轮直径的选择直接影响机器人的行进速度与扭矩,直径较小的滚轮加速更快但负载能力较弱,直径较大则扭矩更足但响应稍慢。
震动马达的引入通常用于模拟行走时的颠簸感或作为状态提示反馈。小型偏心转子震动马达(ERM)或线性谐振执行器(LRA)可通过微控制器GPIO引脚直接驱动,或通过三极管放大电流后连接。在安装结构上,震动马达需紧贴机器人的主体框架,以确保震动能量能有效传导至机身而非被悬空结构吸收。布线时需预留足够的线长余量,避免电机转动或震动时拉扯导线导致接触不良。电源管理需独立或经过稳压模块处理,防止震动瞬间电流波动影响主控芯片或电机驱动的稳定性。
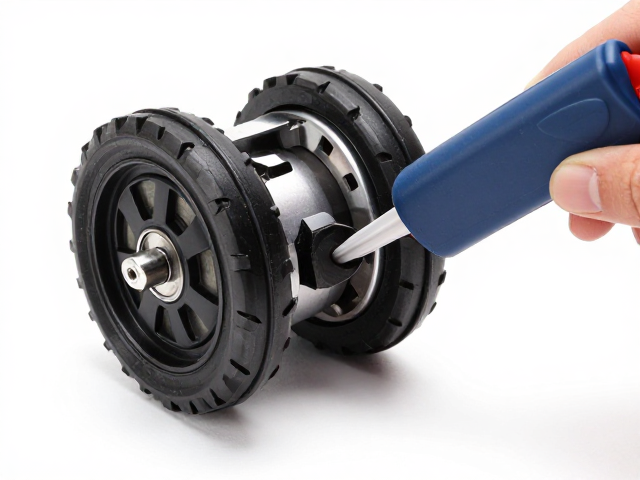
热熔胶固定工艺与结构加固细节
热熔胶在电子DIY中常被误用为万能粘合剂,但在机器人内部结构中,其正确的使用方式是作为绝缘填充、应力缓冲和线缆固定的辅助材料,而非主要受力连接件。使用热熔胶固定震动马达时,应在马达引脚焊接处预留空间,胶体应覆盖马达外壳与安装位之间的缝隙,起到防滑和减震作用,但需确保胶体不接触马达转轴或散热片。对于滚轮轴心与电机输出轴的连接,热熔胶仅能用于固定轴承座或塑料卡扣,金属轴与孔位的配合仍需依靠机械紧固或过盈配合,因为热熔胶在高温和持续扭力下容易失效。
操作过程中,热熔胶枪的温度控制至关重要,低温胶枪适用于精细布线固定,高温胶枪适用于大块结构填充。涂抹时应采用点射或细流方式,避免胶量过大覆盖散热孔或遮挡传感器。在固定震动马达时,建议先在安装位涂抹少量胶作为底胶,待半凝固状态时放入马达,再在四周补胶固定,这样能形成更好的贴合度。线缆固定时,热熔胶应呈环状包裹线束,并在两端留出受力点,防止拉扯时导线从焊点脱落。固化过程中需保持静止,确保胶体完全冷却定型,通常3-5分钟即可初步固定,完全固化需10-20分钟。
调试测试与长期维护注意事项
改装完成后的首要步骤是静态检查,确认所有焊点无虚焊,热熔胶未覆盖关键电气接触点,滚轮转动时无干涉异响。通电测试时需分阶段进行,先单独测试震动马达的频率与强度,确认微控制器输出波形正常;随后测试滚轮电机的前进、后退及转向功能,观察电流负载是否在电机额定范围内。若发现震动反馈过强导致机身位移,可调整PWM占空比降低电压,或在震动马达与机身间增加硅胶垫片以分散冲击力。
长期使用中,热熔胶会随温度变化发生老化变硬或发粘,需定期检查固定点是否松动。滚轮表面会因摩擦积累灰尘和毛发,需定期清理以保持抓地力。震动马达的偏心轮在长期高频运转下可能出现磨损,导致震动频率漂移,若发现反馈效果减弱,需重新校准驱动信号或更换马达。此外,高温环境下热熔胶可能软化,建议将机器人放置在通风散热处,避免阳光直射导致内部胶体变形。维护时应使用无水酒精清洁电子元件表面,避免使用油性溶剂溶解胶体或损坏塑料件。