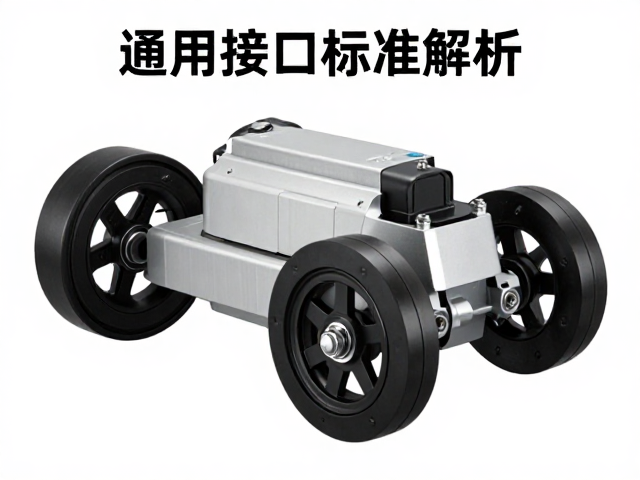
电动机器人滚轮与驱动电机的机械接口规范
机械接口的标准化是确保不同品牌或型号组件能够无缝集成的基础,其中安装孔位分布与中心轴定位起着决定性作用。主流工业级电动机器人底盘通常采用标准的法兰盘连接方式,法兰外径多集中在100mm至150mm区间,螺栓孔距严格遵循ISO或GB标准中的等分分布。在替换滚轮组件时,需重点核对轮毂轴承的内径与轴径公差,常见轴径规格为10mm、12mm或16mm,配合公差通常选用H7/k6以确保转动顺畅且无松动。
驱动电机的输出端与滚轮或减速器输入端的连接需处理同心度与轴向间隙问题。大多数无刷直流电机配备标准输出轴,键槽尺寸需符合GB/T 1096规范,例如6mm轴径常配2mm键槽。安装过程中,应使用千分表检测电机轴与负载轴的同轴度,偏差建议控制在0.05mm以内,以避免运行初期因振动导致轴承过早磨损。此外,电机散热片与安装面的贴合度直接影响热阻,需确保接触面平整,必要时涂抹导热硅脂以优化热量传递效率。
电气接口协议与驱动信号解析
电气连接的核心在于电源输入与控制信号的兼容性,通用接口标准通常涵盖动力线与信号线两部分的定义。直流无刷电机的动力线多为三相(U、V、W),线径需根据额定电流选择,一般24V/10A系统的线径不小于1.5mm²,并需配备合适的接插件如XT60或航空插头以保证连接稳固。信号线部分,霍尔传感器输出通常为5V或3.3V逻辑电平,需确认主控板或驱动器的电压匹配,避免直接接入高压逻辑导致芯片损坏。
通信协议方面,CAN总线与RS485是目前机器人领域较为通用的控制接口,具备较强的抗干扰能力。CAN总线采用差分传输,终端需匹配120Ω电阻以消除信号反射,波特率常见设置范围为20kbps至500kbps。若使用PWM调速,需确认驱动模块的PWM频率范围,多数无刷驱动器支持20kHz至200kHz的频率设定,过高频率可能引起电机发热,过低则可能导致转矩波动。在接线时,务必区分信号地线与电源地线,采用单点接地策略可有效抑制共模干扰,提升控制系统的稳定性。
替换安装流程与调试要点
拆卸旧组件时需记录原始线序与安装姿态,使用扭矩扳手按照对角线顺序逐步松开固定螺栓,防止法兰盘受力不均变形。清理安装面的油污与氧化层后,涂抹少量防咬合剂,这有助于后续维护时的拆卸作业。新滚轮或电机安装时,先进行手动旋转测试,确认无卡滞现象后再紧固螺栓,最终扭矩值应参考制造商提供的规格表,通常M4螺栓扭矩在1.5Nm至2.5Nm之间,M5螺栓在3Nm至5Nm之间。
调试阶段需先进行空载运行测试,监测启动电流与空载转速,数据应处于产品规格书允许范围内。检查编码器反馈信号是否连续且无跳变,若使用闭环控制,需调整PID参数中的比例增益与积分时间,使系统响应平稳且超调量最小。在负载测试中,观察电机温升情况,连续运行30分钟后表面温度不应超过60℃(环境温度25℃条件下),若发现异常温升,需重新检查机械配合间隙或电气参数设置。