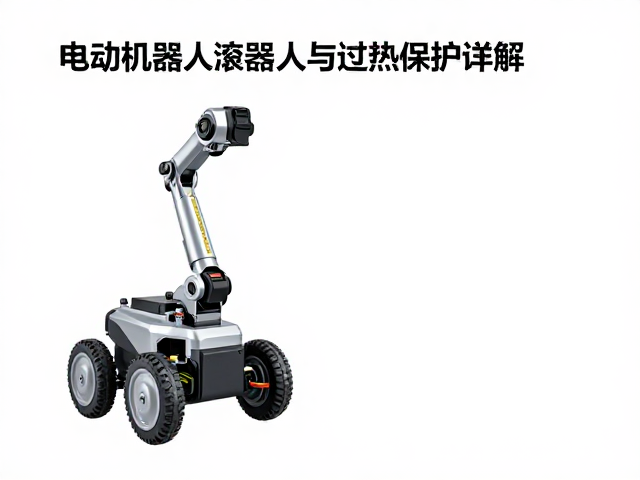
电动机器人滚轮替换的核心逻辑与选型依据
电动机器人底盘在长期运行中,滚轮组件因持续摩擦与负载变化,极易出现轴承磨损、橡胶层硬化或齿轮啮合间隙过大等问题,直接影响设备的定位精度与运动平稳性。替换滚轮并非简单的零部件拆装,而是需要严格遵循原始设计规格进行匹配。选型时需重点核对滚轮外径、宽度、轴径尺寸以及最大承载转速等关键参数,任何细微的偏差都可能导致电机负载异常或传动效率下降。部分高性能机器人采用聚氨酯或特殊复合材料滚轮,以平衡耐磨性与减震需求,替换时应优先确认原厂指定的材质标准,避免因材质硬度不符导致地面附着力不足或异响。
在实际操作前,必须获取设备完整的机械结构图纸或官方维护手册,明确滚轮安装位的具体受力结构。不同型号的机器人,其滚轮支架可能存在不同的固定方式,如螺纹紧固、卡扣式或压配式,错误的拆卸手法可能导致支架变形或锁紧失效。若设备支持模块化维护,应检查滚轮模组与驱动电机之间的连接方式,确保电气接口或机械耦合部分在拆卸过程中不受损坏。对于高精密移动平台,滚轮的同心度与平行度要求极高,替换过程中需使用专用量具对新滚轮进行初步校验,确保其几何尺寸符合公差范围,从而为后续的安装与调试提供基础保障。
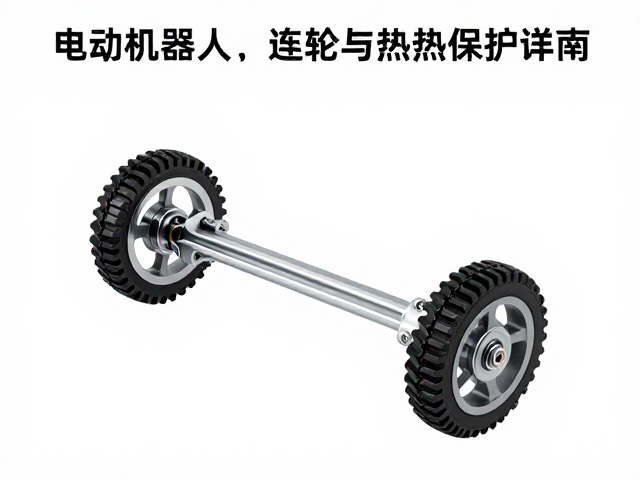
连杆机构优化的力学分析与结构调整
连杆机构作为机器人底盘转向或悬挂系统的核心部件,其几何结构的优化直接关系到机器人的运动灵活性与稳定性。随着设备使用年限增加,连杆铰接处的销轴与衬套会产生磨损,导致运动间隙增大,进而引发转向迟滞或车身抖动。优化连杆机构的首要步骤是对现有铰接点进行间隙检测,通过塞尺或千分表测量径向与轴向游隙,判断是否需要更换高耐磨材质的衬套或重新加工销轴。在结构设计层面,优化通常涉及调整连杆长度比例或铰接点位置,以改善机器人的瞬时转向中心,减少转弯时的滑移现象,提升轨迹跟踪的准确性。
除了硬件磨损的修复,连杆机构的动态性能优化还需关注材料疲劳与应力分布。在高负载或高频往复运动场景下,连杆部件易出现金属疲劳裂纹,需定期通过无损检测手段排查潜在缺陷。部分优化方案引入高强度铝合金或碳纤维复合材料替代传统钢材,以减轻运动部件惯量,降低电机能耗。此外,润滑系统的改进也是优化重点,采用长效自润滑轴承或密封式润滑脂填充结构,可有效隔绝灰尘与湿气侵入,减少因污染导致的摩擦系数波动。通过有限元分析软件模拟连杆在极端工况下的应力集中区域,针对性加强薄弱点,可显著提升机构整体的可靠寿命。
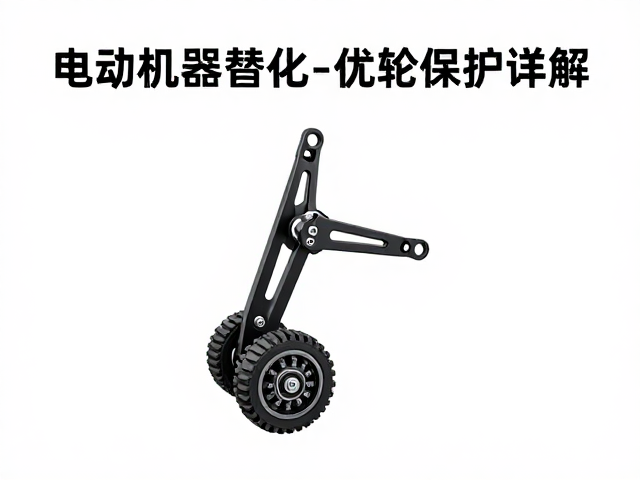
过热保护机制的失效分析与 thermal 管理策略
驱动电机与减速箱在长时间高负载运行下会产生大量热量,若散热通道受阻或保护机制失效,内部绝缘材料可能加速老化,甚至引发永久性损坏。过热保护的核心在于温度传感器的布局与阈值设定的合理性。常见的热保护方案包括在电机绕组内部埋设PT100温度传感器或NTC热敏电阻,当监测温度超过预设安全区间(通常为80℃至120℃,视具体绝缘等级而定),控制系统应立即切断驱动电源或降低输出功率。然而,传感器安装位置的偏差或导热硅脂老化会导致测温滞后,使得保护动作无法在临界点及时触发,因此需定期检查传感器与发热源的热接触状态。
除了被动的温度监测,主动的热管理设计对维持系统稳定性至关重要。优化散热路径通常涉及清理电机散热鳍片上的积尘,确保风扇风道畅通无阻。对于封闭式机身的机器人,需评估内部空气对流效率,必要时增加导热垫或散热片以增强从热源到外壳的热传导效率。部分高端机型采用液冷或半导体制冷辅助散热,此类系统需定期检查冷却液液位与泵压,防止因介质泄漏或堵塞导致散热效能骤降。在固件层面,可设置多级温度预警机制,在达到临界温度前逐步降低电机转速,通过降低发热源功率来延缓温度上升,从而避免直接断电造成的意外停机,确保任务连续性。