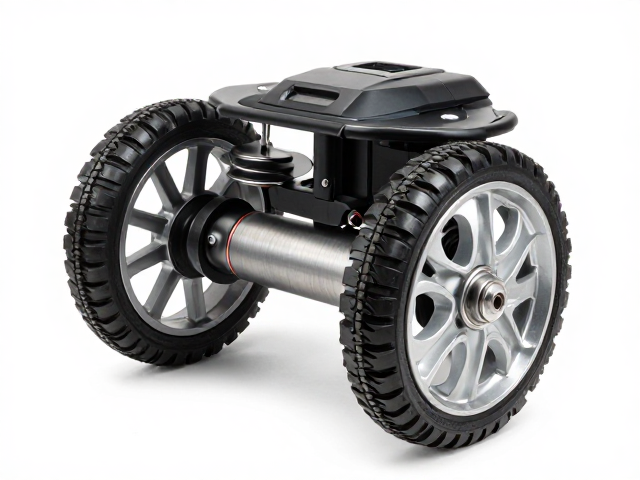
故障前兆与核心部件识别
电动机器人出现充电中断或动作卡顿时,通常源于内部微动开关氧化、滚轮轴承磨损或充电触点松动。这些部件长期暴露在复杂环境中,灰尘堆积会导致接触不良,进而引发电流传输不稳或机械传动阻力增大。用户需先观察机器人底座,确认是完全无法通电,还是充电时有断断续续的闪烁,亦或是行走时伴随异常的摩擦声,这有助于初步判断故障源位于电气接口还是机械结构。
在动手更换前,需明确各部件的功能定位。充电接口负责建立电源与设备的连接,其内部的金属弹片容易因频繁插拔产生疲劳变形;滚轮由橡胶胎面、内部轴承和驱动齿轮组成,负责提供动力与转向;摇摆轴则连接驱动轮与车身,通过上下摆动适应不平路面。识别这些部件的状态,能避免盲目拆卸,确保后续更换操作精准有效。
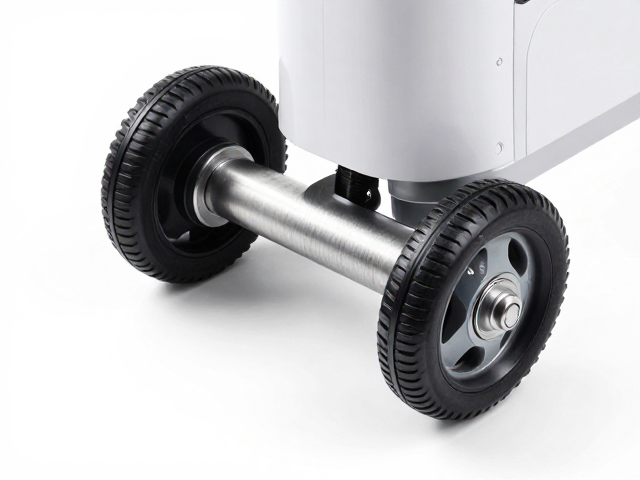
充电接口与滚轮的拆卸与更换
处理充电故障时,需先切断电源并取出电池,使用细镊子清理充电触点的氧化层。若触点已严重磨损或内部弹片断裂,则需更换整个充电模块。拆卸时注意记录排线走向,避免误触其他电子元件。对于滚轮卡顿,需拆开底座护盖,移除固定螺丝,取下磨损的滚轮总成。更换新滚轮时,确保轴承转动顺滑,无卡滞现象,同时检查驱动齿轮是否完好,以保证动力输出稳定。
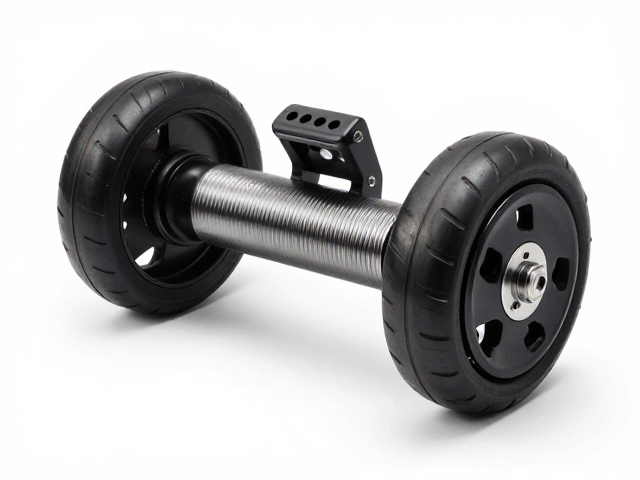
摇摆轴校准与系统测试
摇摆轴问题常表现为机器人行走时剧烈颠簸或无法通过障碍。更换时需小心分离连接臂,注意防尘圈的保护,防止异物进入轴心。安装新轴后,手动旋转测试其灵活度,确保无干涩感。校准过程中,需检查连杆是否居中,避免因安装偏差导致受力不均。完成所有部件更换后,重新组装机身,安装电池,进行空载运行测试,观察充电是否稳定以及行走是否平稳,确认故障彻底排除。